


Une fonction de plusieurs variables se comporte, au voisinage d’un point, presque comme une application linéaire. Tout le calcul différentiel dans \(\mathbb{R}^n\) consiste à identifier cette application linéaire, à contrôler l’erreur commise, puis à en tirer des conséquences qualitatives : inversibilité locale, résolution d’équations, recherche d’extrema, étude des courbes et surfaces définies par des équations.
1. Différentielle et matrice jacobienne
Soit \(U\) un ouvert de \(\mathbb{R}^n\), \(f : U \to \mathbb{R}^p\) et \(a \in U\). On dit que \(f\) est différentiable en \(a\) s’il existe une application linéaire \(L : \mathbb{R}^n \to \mathbb{R}^p\) telle que
\[ f(a+h) = f(a) + L(h) + o(\|h\|) \quad (h \to 0). \]
Cette application, unique, est la différentielle de \(f\) en \(a\), notée \(Df(a)\) ou \(df_a\).
Si \(f\) est différentiable en \(a\), elle y est continue et admet une dérivée dans toute direction \(v\) : \(D_vf(a) = Df(a)(v)\). En particulier les dérivées partielles \(\partial_j f_i(a)\) existent, et la matrice de \(Df(a)\) dans les bases canoniques est la matrice jacobienne :
\[ J_f(a) = \Big(\partial_j f_i(a)\Big)_{1 \le i \le p,\ 1 \le j \le n} \in \mathcal{M}_{p,n}(\mathbb{R}). \]
Pour \(p = 1\), la ligne \(J_f(a)\) est le transposé du gradient \(\nabla f(a)\), et \(Df(a)(h) = \langle \nabla f(a), h\rangle\).
Si toutes les dérivées partielles de \(f\) existent et sont continues sur \(U\) (on dit que \(f\) est de classe \(C^1\)), alors \(f\) est différentiable en tout point de \(U\). La réciproque est fausse, et l’existence des seules dérivées partielles ne suffit pas.
Soit \(f(x,y) = (xy^2,\ x + y^3)\). Alors
\[ J_f(x,y) = \begin{pmatrix} y^2 & 2xy \\ 1 & 3y^2 \end{pmatrix}, \qquad J_f(1,2) = \begin{pmatrix} 4 & 4 \\ 1 & 12 \end{pmatrix}. \]
Son déterminant vaut \(4 \times 12 - 4 \times 1 = 44\), non nul : \(Df(1,2)\) est donc un isomorphisme de \(\mathbb{R}^2\).
La fonction \(f(x,y) = \dfrac{xy}{x^2+y^2}\), prolongée par \(f(0,0) = 0\), possède des dérivées partielles en l’origine (toutes deux nulles) mais n’est même pas continue en \((0,0)\) : sur la droite \(y = x\) elle vaut \(\tfrac12\). Les dérivées partielles seules ne garantissent rien.
2. Composition et règle de la chaîne
Si \(f\) est différentiable en \(a\) et \(g\) différentiable en \(f(a)\), alors \(g \circ f\) est différentiable en \(a\) et
\[ D(g\circ f)(a) = Dg\big(f(a)\big) \circ Df(a), \qquad J_{g\circ f}(a) = J_g\big(f(a)\big)\, J_f(a). \]
Posons \(f(x,y) = (xy,\ x-y)\) et \(g(u,v) = u^2 + v\), puis \(h = g\circ f\). On a \(\nabla g(u,v) = (2u,\ 1)\), donc au point \((x,y)\) :
\[ \nabla h = (2xy,\ 1)\begin{pmatrix} y & x \\ 1 & -1 \end{pmatrix} = (2xy^2 + 1,\ 2x^2y - 1). \]
Contrôle direct : \(h(x,y) = x^2y^2 + x - y\), dont les dérivées partielles sont bien \(2xy^2+1\) et \(2x^2y - 1\).
Les coordonnées polaires \(\Phi(r,\theta) = (r\cos\theta,\ r\sin\theta)\) fournissent l’exemple type : \(J_\Phi = \begin{pmatrix} \cos\theta & -r\sin\theta \\ \sin\theta & r\cos\theta \end{pmatrix}\), de déterminant \(r\). Il s’annule seulement à l’origine, où le changement de variables est dégénéré.
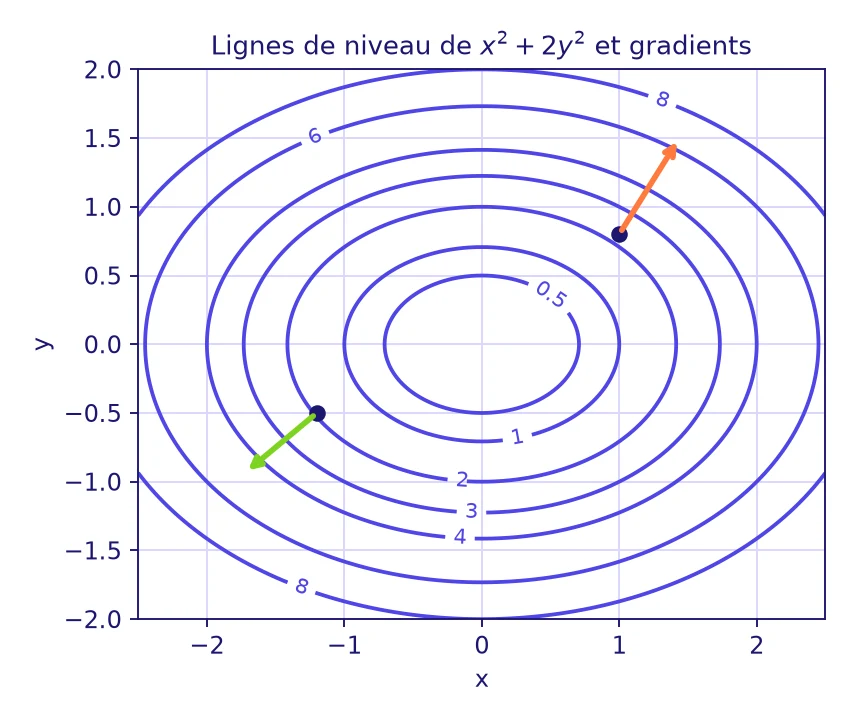
Pour une fonction à valeurs réelles, le gradient pointe dans la direction de plus forte croissance et il est orthogonal aux lignes de niveau, comme le montre la figure.
3. Formule de Taylor et Hessienne
Si \(f : U \to \mathbb{R}\) est de classe \(C^2\), sa Hessienne en \(a\) est la matrice symétrique \(H_f(a) = \big(\partial_i\partial_j f(a)\big)_{i,j}\) (symétrie : théorème de Schwarz).
Si \(f\) est de classe \(C^2\) au voisinage de \(a\), alors
\[ f(a+h) = f(a) + \langle \nabla f(a), h\rangle + \tfrac12\, h^{\mathsf T} H_f(a)\, h + o(\|h\|^2). \]
Pour \(f(x,y) = e^x\cos y\) en \((0,0)\) : \(f = 1\), \(\nabla f = (1,0)\), et \(f_{xx} = 1\), \(f_{xy} = 0\), \(f_{yy} = -1\). Donc
\[ f(x,y) \approx 1 + x + \tfrac12 (x^2 - y^2). \]
En \((0{,}1;\ 0{,}2)\) cette approximation donne \(1{,}085\) alors que la valeur exacte est \(\approx 1{,}0831\) : l’erreur est de l’ordre de \(2 \times 10^{-3}\), d’ordre trois en la distance à l’origine.
4. Extrema libres
Un extremum local en un point intérieur impose \(\nabla f(a) = 0\) : le point est alors dit critique. La Hessienne permet de conclure dans la plupart des cas.
Soit \(a\) un point critique d’une fonction \(f\) de classe \(C^2\). Si \(H_f(a)\) est définie positive, \(f\) a un minimum local strict en \(a\). Si elle est définie négative, c’est un maximum local strict. Si \(H_f(a)\) a deux valeurs propres de signes opposés, \(a\) est un point selle. Si elle est seulement semi-définie, on ne peut pas conclure avec ce critère.
- Résoudre \(\nabla f = 0\) pour trouver les points critiques.
- Calculer \(H_f\) en chacun d’eux, avec \(\Delta = \det H_f\) et \(\mathrm{tr}\, H_f\).
- Si \(\Delta > 0\) : extremum, minimum si \(\mathrm{tr} > 0\), maximum si \(\mathrm{tr} < 0\). Si \(\Delta < 0\) : point selle. Si \(\Delta = 0\) : étude directe.
\(\nabla f = (3x^2 - 3y,\ 3y^2 - 3x) = 0\) donne \(y = x^2\) et \(x = y^2\), donc \(x = x^4\) : les points critiques sont \((0,0)\) et \((1,1)\). Avec \(H_f = \begin{pmatrix} 6x & -3 \\ -3 & 6y \end{pmatrix}\) : en \((0,0)\), \(\Delta = -9 < 0\), c’est un point selle ; en \((1,1)\), \(\Delta = 27 > 0\) et \(\mathrm{tr} = 12 > 0\), c’est un minimum local de valeur \(f(1,1) = -1\).
La courbe ci-dessus montre la restriction de cette fonction à la diagonale \(x = y = t\), soit \(\varphi(t) = 2t^3 - 3t^2\) : on y lit le minimum de valeur \(-1\) en \(t = 1\) et à l’origine un maximum local de \(\varphi\) (\(\varphi(0) = 0\)), alors que \((0,0)\) est un point selle de \(f\) : le long d’une autre direction, par exemple \(y = -x\), la fonction \(f(t,-t) = 3t^2\) y est minimale.
5. Théorème d’inversion locale
Soit \(f : U \to \mathbb{R}^n\) de classe \(C^1\) et \(a \in U\) tel que \(Df(a)\) soit inversible (c’est-à-dire \(\det J_f(a) \neq 0\)). Alors il existe un voisinage ouvert \(V\) de \(a\) et un voisinage ouvert \(W\) de \(f(a)\) tels que \(f : V \to W\) soit bijective, d’inverse de classe \(C^1\), avec
\[ D(f^{-1})\big(f(x)\big) = \big(Df(x)\big)^{-1}. \]
Soit \(f(x,y) = (x^2 - y^2,\ 2xy)\), c’est-à-dire \(z \mapsto z^2\). Alors \(J_f = \begin{pmatrix} 2x & -2y \\ 2y & 2x \end{pmatrix}\), de déterminant \(4(x^2+y^2)\). En \(a = (1,1)\), \(f(a) = (0,2)\) et \(J_f(a) = \begin{pmatrix} 2 & -2 \\ 2 & 2 \end{pmatrix}\), de déterminant \(8\). L’inverse local a pour jacobienne en \((0,2)\) :
\[ \frac{1}{8}\begin{pmatrix} 2 & 2 \\ -2 & 2 \end{pmatrix} = \begin{pmatrix} \tfrac14 & \tfrac14 \\ -\tfrac14 & \tfrac14 \end{pmatrix}. \]
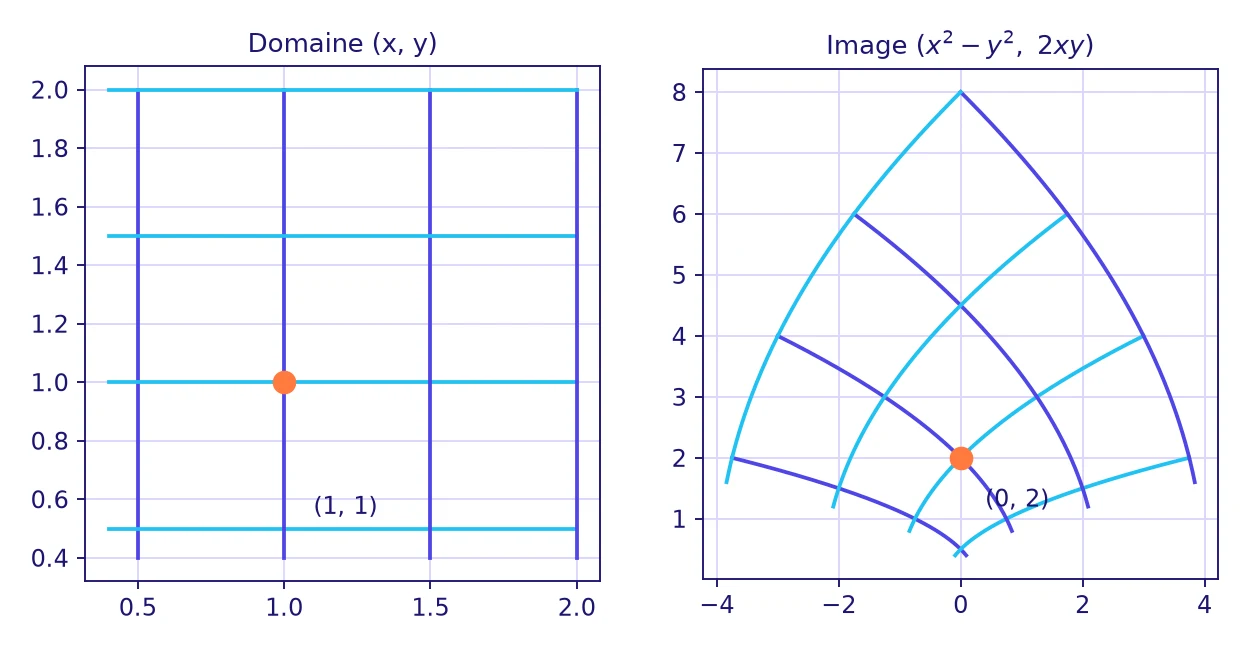
Ici \(f(-1,-1) = (0,2) = f(1,1)\) : l’application n’est pas injective sur \(\mathbb{R}^2\), bien que sa différentielle soit inversible en presque tout point. Le théorème ne donne que de l’injectivité locale.
6. Théorème des fonctions implicites
Soit \(F : U \subset \mathbb{R}^n \times \mathbb{R}^m \to \mathbb{R}^m\) de classe \(C^1\), et \((a,b)\) tel que \(F(a,b) = 0\) et que la matrice \(\dfrac{\partial F}{\partial y}(a,b)\) (dérivées par rapport aux \(m\) dernières variables) soit inversible. Alors, près de \((a,b)\), l’ensemble \(\{F = 0\}\) est le graphe d’une fonction \(\varphi\) de classe \(C^1\) : \(F(x,y) = 0 \iff y = \varphi(x)\), avec \(\varphi(a) = b\) et
\[ D\varphi(a) = -\Big(\tfrac{\partial F}{\partial y}(a,b)\Big)^{-1} \tfrac{\partial F}{\partial x}(a,b). \]
Soit \(F(x,y) = x^2y + y^3 - 2\), qui s’annule en \((1,1)\). On a \(F_x = 2xy = 2\) et \(F_y = x^2 + 3y^2 = 4 \neq 0\) en ce point. Donc \(y = \varphi(x)\) près de \(x = 1\), avec \(\varphi’(1) = -\tfrac{2}{4} = -\tfrac12\). La tangente a pour équation \(y = 1 - \tfrac12 (x-1)\).
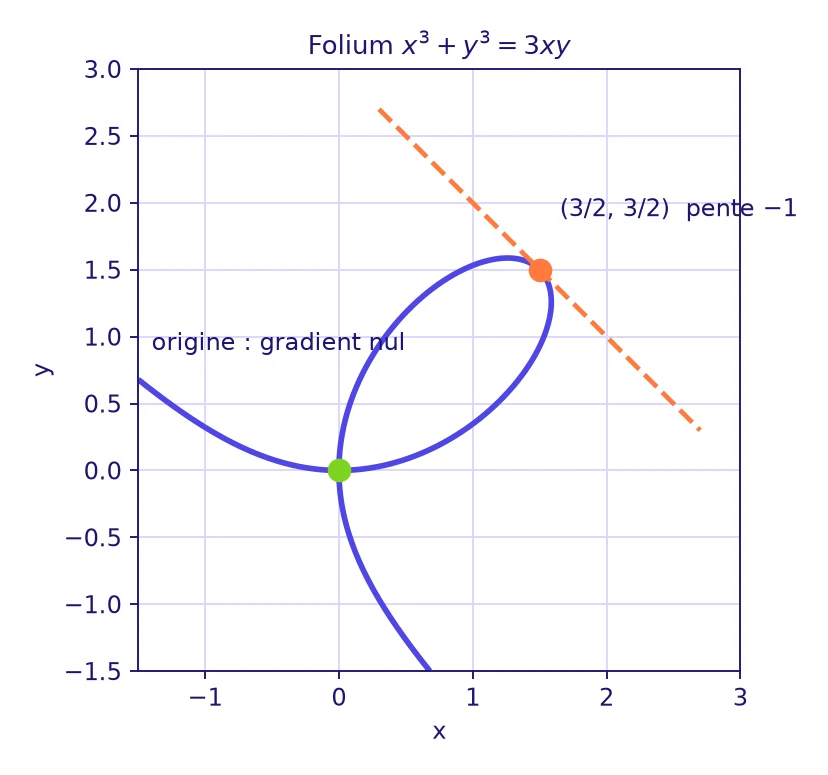
Pour le folium \(x^3 + y^3 = 3xy\), le théorème s’applique en \((3/2,\ 3/2)\), où \(\varphi’ = -1\). À l’origine au contraire \(\nabla F = 0\) : les deux dérivées partielles sont nulles, aucune des deux variables ne peut s’exprimer en fonction de l’autre, et la courbe s’y recoupe elle-même.
7. Sous-variétés de \(\mathbb{R}^n\)
Une partie \(M \subset \mathbb{R}^n\) est une sous-variété de dimension \(d\) si, au voisinage de chacun de ses points, elle s’écrit comme ensemble de niveau \(\{G = 0\}\) d’une application \(C^1\) \(G : \mathbb{R}^n \to \mathbb{R}^{n-d}\) dont la différentielle est surjective. L’espace tangent en \(a\) est alors \(T_aM = \ker DG(a)\), de dimension \(d\).
Soit \(M = \{x^2 + 2y^2 + z^2 = 7\}\), de gradient \(\nabla G = (2x,\ 4y,\ 2z)\), nul seulement à l’origine, qui n’appartient pas à \(M\) : c’est une surface (dimension 2). Au point \((1,1,2)\), \(\nabla G = (2,4,4)\), donc le plan tangent est \(2(x-1) + 4(y-1) + 4(z-2) = 0\), soit \(x + 2y + 2z = 7\).
8. Extrema liés et multiplicateurs de Lagrange
Soit \(f\) de classe \(C^1\) et \(M = \{g = 0\}\) une sous-variété (avec \(\nabla g \neq 0\) sur \(M\)). Si la restriction de \(f\) à \(M\) admet un extremum local en \(a\), alors il existe \(\lambda \in \mathbb{R}\), le multiplicateur de Lagrange, tel que \(\nabla f(a) = \lambda\, \nabla g(a)\).
Autrement dit \(\nabla f(a)\) est orthogonal à \(T_aM\) : le long de la contrainte, \(f\) est stationnaire. Pour décider de la nature d’un point, on étudie la Hessienne du lagrangien \(\mathcal{L} = f - \lambda g\) restreinte à \(T_aM\), ou plus simplement on invoque la compacité de \(M\) : une fonction continue sur un compact y atteint ses bornes.
Cherchons les extrema de \(f(x,y) = x + 2y\) sur le cercle \(x^2 + y^2 = 5\). Les équations \((1,2) = \lambda(2x,2y)\) donnent \(x = \tfrac1{2\lambda}\), \(y = \tfrac1\lambda\), puis \(\tfrac{5}{4\lambda^2} = 5\), d’où \(\lambda = \pm\tfrac12\). Les candidats sont \((1,2)\) avec \(f = 5\) et \((-1,-2)\) avec \(f = -5\). Le cercle est compact, donc le maximum est \(5\) et le minimum est \(-5\).
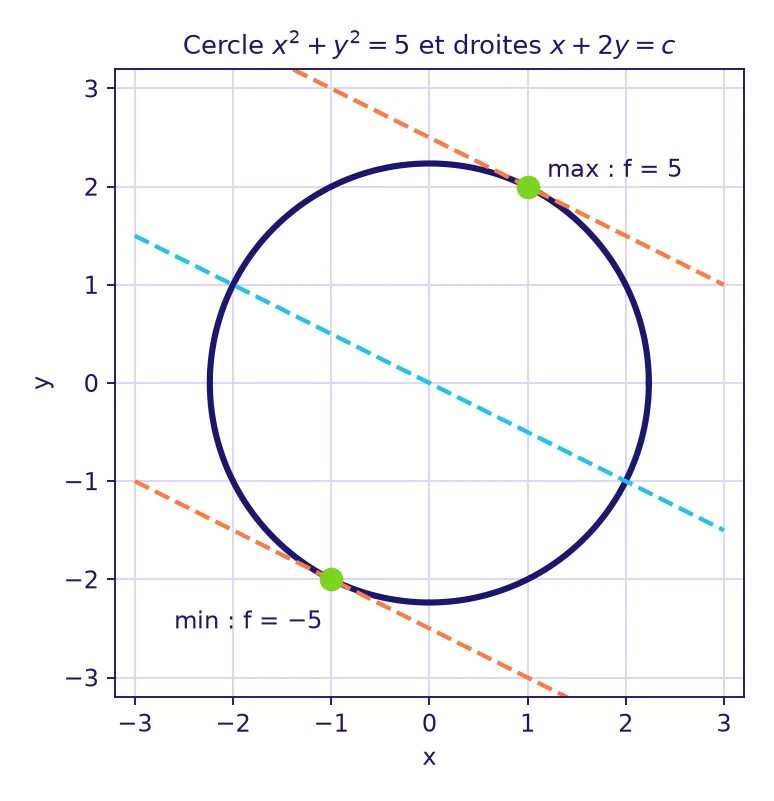
Pour vérifier un extremum lié, regarde la figure : au meilleur point, la ligne de niveau de \(f\) frôle la contrainte sans la traverser, car leurs normales sont alignées.
À retenir
- \(f\) est différentiable en \(a\) si \(f(a+h) = f(a) + Df(a)(h) + o(\|h\|)\) ; la matrice de \(Df(a)\) est la jacobienne, et \(C^1\) implique différentiable.
- Composée : \(J_{g\circ f}(a) = J_g(f(a))\, J_f(a)\), produit de matrices dans cet ordre.
- Taylor–Young à l’ordre 2 : \(f(a+h) = f(a) + \langle\nabla f(a),h\rangle + \tfrac12 h^{\mathsf T}H_f(a)h + o(\|h\|^2)\).
- Point critique : \(\nabla f = 0\) ; Hessienne définie positive (minimum), définie négative (maximum), valeurs propres de signes opposés (selle).
- Inversion locale : \(\det J_f(a) \neq 0\) donne un difféomorphisme local, \(D(f^{-1}) = (Df)^{-1}\).
- Fonctions implicites : \(\partial_yF(a,b)\) inversible donne \(y = \varphi(x)\) et \(\varphi’ = -F_x/F_y\).
- Sous-variété \(\{G = 0\}\) avec \(DG\) surjective : \(T_aM = \ker DG(a)\) ; extremum lié : \(\nabla f(a) = \lambda\nabla g(a)\).


Entraîne-toi : défi express de Licence L3
Automatismes Licence L3 : combien de réponses en 60 secondes ?
🚀 Zyro te conseille la suite
 ✏️ Exercices de mathsCalcul différentiel dans Rn : exercices de maths Licence L3
 📝 Contrôles de mathsCalcul différentiel dans Rn : contrôle de maths Licence L3
 🎯 QCM de mathsCalcul différentiel dans Rn : QCM de maths Licence L3
 ✏️ Exercices de mathsÉquations différentielles : exercices de maths Licence L3
 ✏️ Exercices de mathsFonctions holomorphes : exercices de maths Licence L3
 📝 Contrôles de mathsÉquations différentielles : contrôle de maths Licence L3